您好,欢迎来到河北笃信科技有限公司网站!

企业名称:河北笃信科技有限公司
联系人:范总
手机:18032063521
网址:www.hbdxjqr.com
地址:河北省石家庄市栾城区万创工业园区A2栋
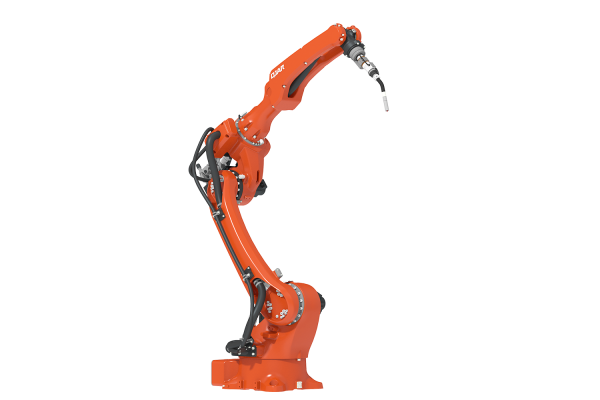
焊接机器人在实际作业中,会受到工件加工误差、装夹偏差、热变形、工装移位等因素影响,预设的编程轨迹容易和真实焊缝位置发生偏移。焊缝跟踪的核心目标,就是让机器人实时感知焊缝的实际位置,自动修正运动轨迹,保证焊枪始终对准焊缝中 心,稳定完成焊接。整套流程简单来说分为信号采集、特征识别、轨迹计算、机器人运动补偿四个环节:传感器持续采集焊缝区域信息,控制系统提取焊缝特征坐标,对比原始程序点位算出偏差值,再把补偿指令下发给机器人伺服系统,实时调整焊枪姿态与行走路径。
主流的焊缝跟踪方案,按照传感器类型可以分为几大类,同时配套多项核心关键技术支撑稳定运行。
视觉传感跟踪是目前应用广泛的方案,分为 2D 视觉和激光视觉(激光结构光视觉)。2D 视觉依靠相机直接拍摄焊缝图像,依靠图像灰度差异识别坡口、接缝,适合特征明显、反光可控的场景;激光视觉通过发射一字线激光投射在工件坡口上,相机采集激光条纹的形变轮廓,控制器根据条纹变形计算焊缝的横向、高低方向偏差,抗弧光、烟尘干扰能力更强,厚板、多层多道焊、角焊缝、V 型坡口场景使用居多。激光视觉跟踪也是工业焊接里的主流选型。
接触式传感跟踪属于传统成熟方案,依靠探针、靠轮提前接触工件坡口侧壁,机械触碰获取位置信号。它结构简单、成本低,不受弧光飞溅干扰,适合薄板、简单直缝焊缝;缺点是探针存在磨损,对狭小坡口、曲面焊缝、高速焊接场景适应性差,跟踪精度上限不高。
电弧传感跟踪不需要额外加装传感器,直接采集焊接过程中的电流、电压信号,通过电弧自身的信号变化判断焊枪偏离坡口的方向。比如焊枪偏向一侧时,弧长变化会带来电流波动,系统据此计算横向偏差。优势是无额外外设、不占用安装空间,适合埋弧焊、气体保护焊;局限是只适合有坡口的焊缝,对表面平整无坡口的对接缝很难识别,容易受焊接参数波动影响。
除了传感采集硬件,还有多项不可或缺的关键技术。
一图像与信号处理算法技术。激光条纹、相机原图会混杂强烈弧光、飞溅、烟尘反光,算法需要做滤波、去噪、阈值分割、轮廓提取,准确定位坡口边线、焊缝中 心。针对不同坡口形态,还要适配对应的特征模型,区分 V 型、U 型、角接、搭接焊缝,避免误识别。
二偏差解算与轨迹补偿算法。传感器输出的坐标是传感器局部坐标系数据,需要经过坐标标定转换,映射到机器人基坐标系。系统实时计算横向偏差、高度偏差,通过平滑算法输出补偿量,避免补偿突变造成焊枪抖动,保证运动连续平稳,这直接影响焊接成型质量。
三手眼标定技术。视觉传感器固定在焊枪前端(眼在手上)或者机架固定位置(眼在手外),须完成标定,建立相机、传感器、机器人、工件之间的坐标转换关系。标定精度不足,会出现识别位置和机器人实际运动位置不一致,跟踪失效。
四多道焊路径规划技术。厚板多层多道焊接时,坡口宽度会随焊层变化,跟踪系统需要自动计算每一道焊道的排布位置,自动偏移,实现连续自动跟踪,而不是只跟踪原始坡口根部。
五抗干扰控制技术。焊接现场的强光、电磁干扰、飞溅、高温都会影响传感器信号,硬件层面搭配遮光、水冷、气吹扫保护结构,软件层面做信号滤波、异常值剔除,防止误跟踪、误补偿。
六机器人实时通信与伺服同步技术。焊缝跟踪属于闭环实时控制,传感器控制器需要和机器人控制器高速通讯,低延迟下发补偿指令,伺服驱动器快速响应微调。通讯延迟过高,会出现跟踪滞后,尤其高速焊接场景对通讯周期要求很高。
不同方案的选型参考:简单直缝埋弧焊、气保焊,预算有限可以选电弧跟踪;工况烟尘大、坡口复杂、要求高精度,优先激光结构光视觉跟踪;对精度要求不高、短焊缝,可选用接触式跟踪。